越野道路上,无人车高速穿行;复杂海况下,无人艇自主航行;大规模无人集群中,数百乃至上千个智能体协同决策……这些看似不同的场景,在国防科技大学智能科学学院副研究员、博士生导师张兴龙看来,都指向一个共同的科学问题:如何让无人系统在复杂动态环境中实现实时、自主、可靠的优化决策与控制。
“简单来说,就是要让无人系统算得快、控得好、环境变了还能快速适应。”张兴龙这样概括自己近年来一直在做的事情。
也正是围绕这一目标,他长期聚焦智能无人系统学习预测控制研究,在强化学习、预测控制与无人系统自主控制的交叉地带不断探索。今年,凭借在这一领域取得的系列创新成果,他获评学校“高地青年”。
2018年,张兴龙博士毕业,站在人生的十字路口,手握多条发展路径。求学时,他接触的大多是偏纯理论的研究,缺少落地验证的载体。而国防科大厚重的军工积淀、实打实的科研试验平台,尤其是无人驾驶等实体试验条件,深深吸引了他。“理论不能只停留在纸面上,我想把所学的理论落地,真正用在国防科研事业上。”这是他选择扎根科大最朴素也最坚定的理由。
真实战场瞬息万变,无人系统自主控制始终横着两大瓶颈:传统预测控制依赖精准建模,非线性强扰动场景下计算量大、实时性不足;主流强化学习无需建模,却样本依赖高、训练成本高、稳定性难保障。两种方法各有短板,能不能把优势结合起来?这个念头萦绕在张兴龙心头。
那段日子,这个问题几乎占据了他全部思绪。走路的时候在想,吃饭的时候在琢磨,就连睡前躺在床上,脑海里依然反复推演验算。他翻阅跨领域书籍、检索大量论文,不断联想、试算,在不同学科知识里寻找突破口。整整一个月持续思索打磨,关键定理的证明始终未能突破。转机出现在一次偶然的交流中。当他尝试向办公室同事讲解自己的研究思路时,突然意识到问题还可以从另一个角度切入。经过进一步推导验证,他终于完成了关键定理的证明,迈出了这项研究最核心的理论一步。
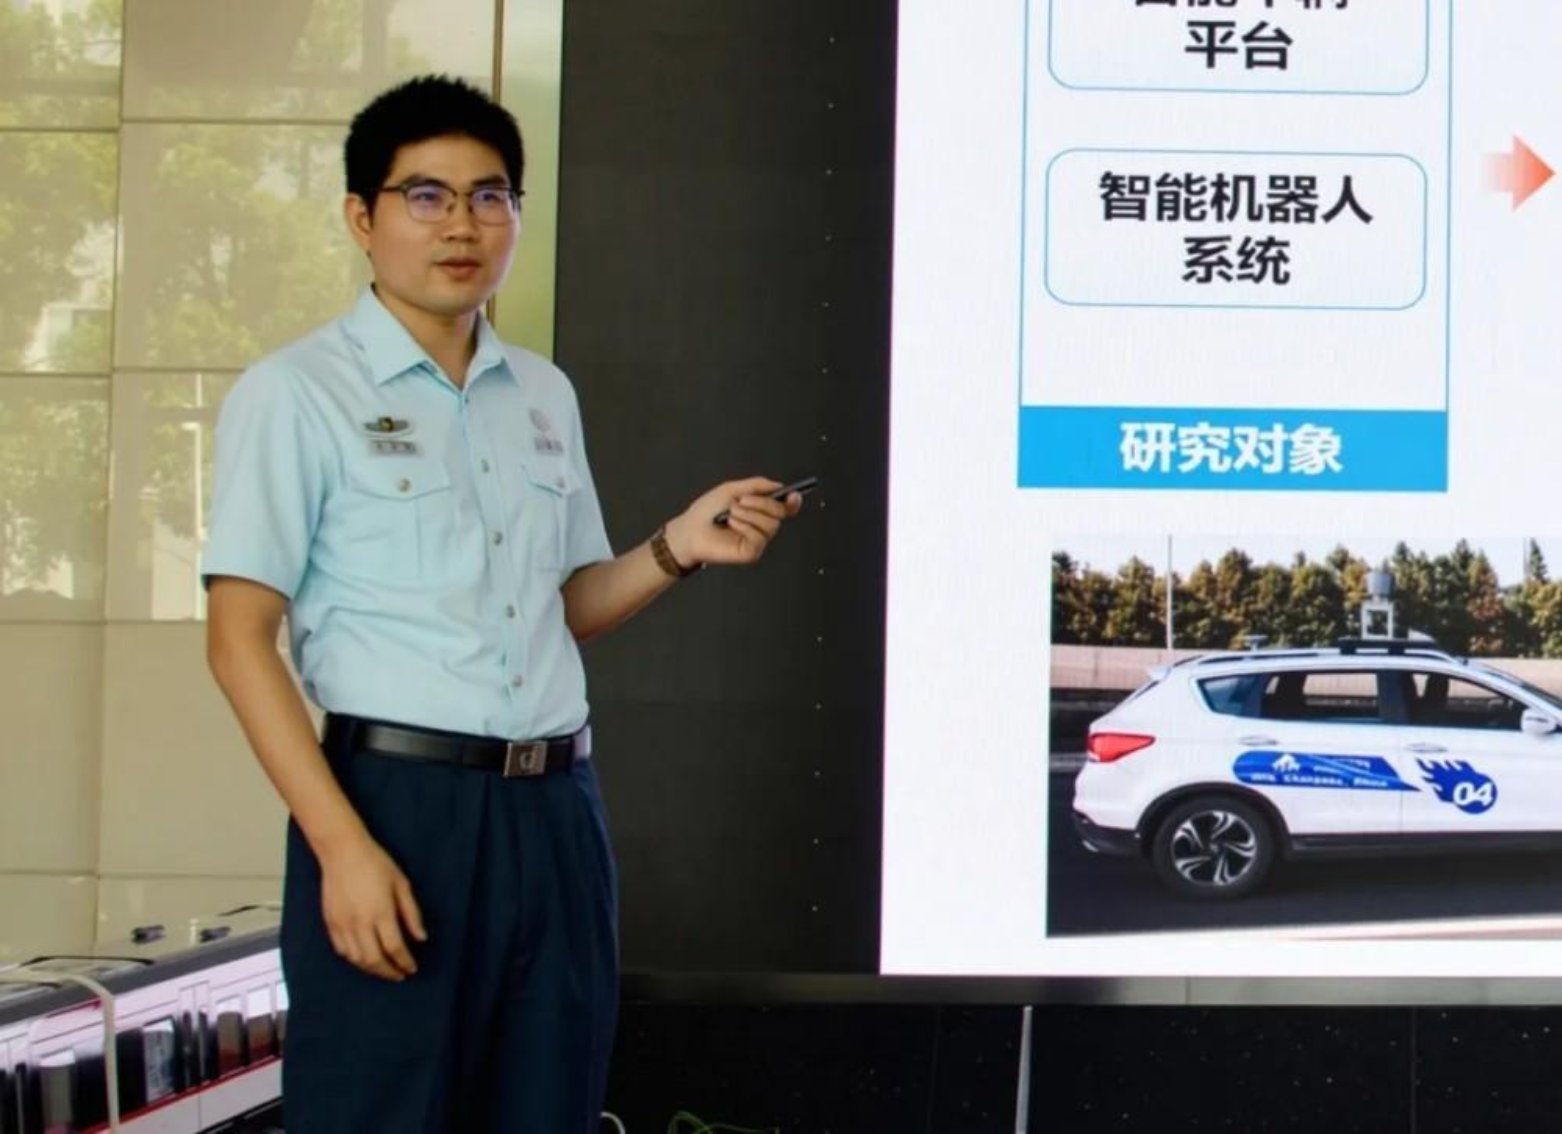
理论的大门刚刚推开,落地应用的考验接踵而至。2022年,张兴龙提出,要把这套新算法应用在地面无人系统实际应用场景中。当时不少师生觉得传统控制方法稳妥可靠,这套全新思路风险高、可行性不足。
面对质疑,张兴龙暗下决心,要把理论推向工程实践。外场试验昼夜温差大,为调试一组参数,他在外场连续驻守整整一个月。一次次调试代码、采集观测数据,在反复试错中啃下这块硬骨头。这套算法终于解决了无人系统“算不快、控不好”的痛点。
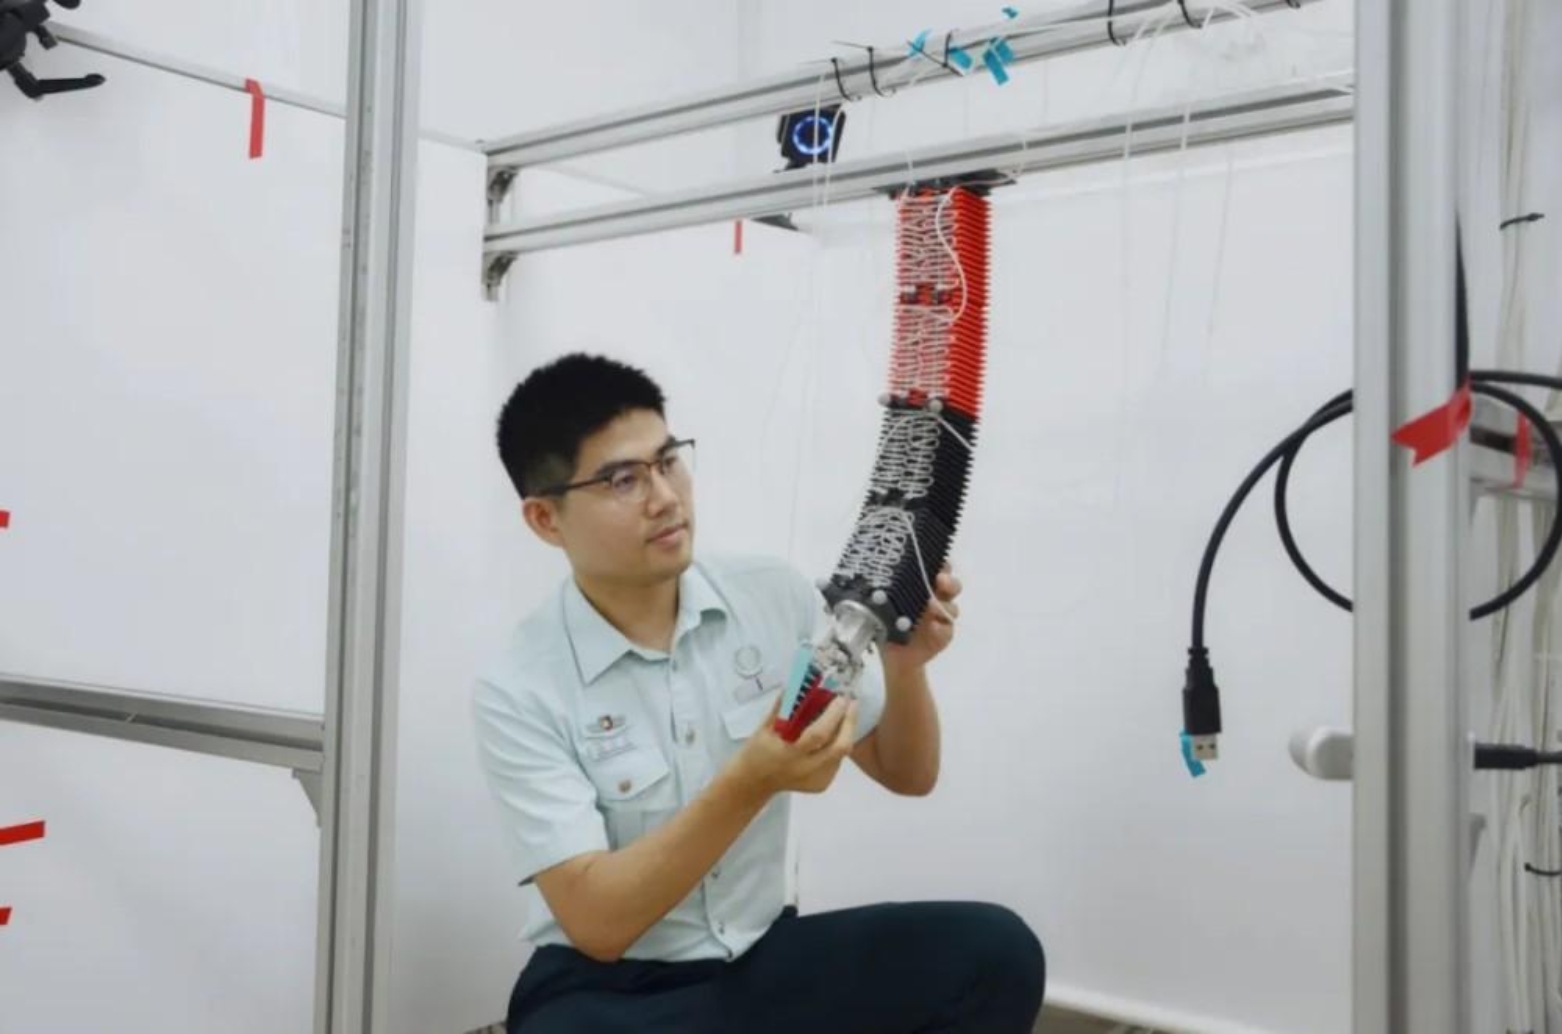
攻克地面无人系统的可靠学习控制难题,并没有让他停下脚步。张兴龙把目光投向机器人领域最难的场景——柔性机器人通用学习控制。想要开展试验,必须依托专用试验平台,可他先后走访十余家高校,都找不到满足试验指标的设备。
“硬骨头还得自己啃!”他下定决心自主搭建试验平台。历时半年潜心攻关,属于团队的试验平台终于搭建完成。
功夫不负有心人,相关成果发表于国际顶级期刊《Nature Communication》上,收获国内外同行的关注。入职以来,他以第一作者或通讯作者在《IEEE Transactions on Robotics》《Automatica》等机器人与控制领域重要期刊发表论文20余篇,在无人智能与机器人自主控制领域持续深耕,形成积极影响。
近年来,他和团队将相关算法不断推向无人车、无人艇和无人集群等实际系统。从单台装备精准稳控,到大规模无人集群协同决策,张兴龙的研究成果在多项重大演训任务中落地见效,用实打实的技术突破践行“科研为战”的初心。
在张兴龙看来,仿真环境的完美数据不算终点,能扛住野外扰动、适配未知工况、经得起实战检验的算法,才是真正有用的技术。展望未来,张兴龙想得很远。“要围绕无人智能和机器人领域的基础问题开展研究,瞄准痛点、难点、堵点,再应用到国防科技领域。在无人智能领域潜心探索,为无人系统锻造可靠的‘智慧大脑’。”