近日,国防科技大学智能科学学院微纳系统团队在昆虫尺度扑翼微型飞行器前沿探索方向取得重要进展,以“An untethered sub-gram flapping-wing flight system achieves sustained self-stabilizing and altitude-controlled flight”为题在《自然·通讯》(Nature Communications)发表论文。国防科技大学为论文唯一单位,智能科学学院讲师路翔、博士研究生陈杰为论文共同第一作者,肖定邦教授、吴宇列教授担任论文共同通讯作者,作者还包括吴学忠教授、卢坤副教授等。该成果受到学校自主科研基金项目和国家自然科学基金支持。
本研究中,团队受昆虫高效飞行机理与转子全周运动高升力特性的双重启发,提出十字结构四压电直驱V翼构型FVW-Fly,利用音叉振动模态实现全周扑动,在不依赖外部固定的条件下抑制机体振动、释放有效扑动行程,最大升力达自重的4.75倍;同时研制重量仅173毫克、效率45%的高压驱动与控制电路,结合气动阻尼被动自稳机构与机载飞行时间传感器闭环定高,构建翼展6.8厘米、总重984毫克的全集成无缆飞行系统,实现10米以上飞行高度、240秒以上持续飞行,超国际公开报道的同类先进水平2个数量级;并在25至200厘米高度范围内稳定定高悬停、受扰后自主恢复。这是国际上首次实现亚克级扑翼飞行器的无缆、持续、稳定飞行,为昆虫尺度微型飞行器走向实用化提供了系统性技术方案。
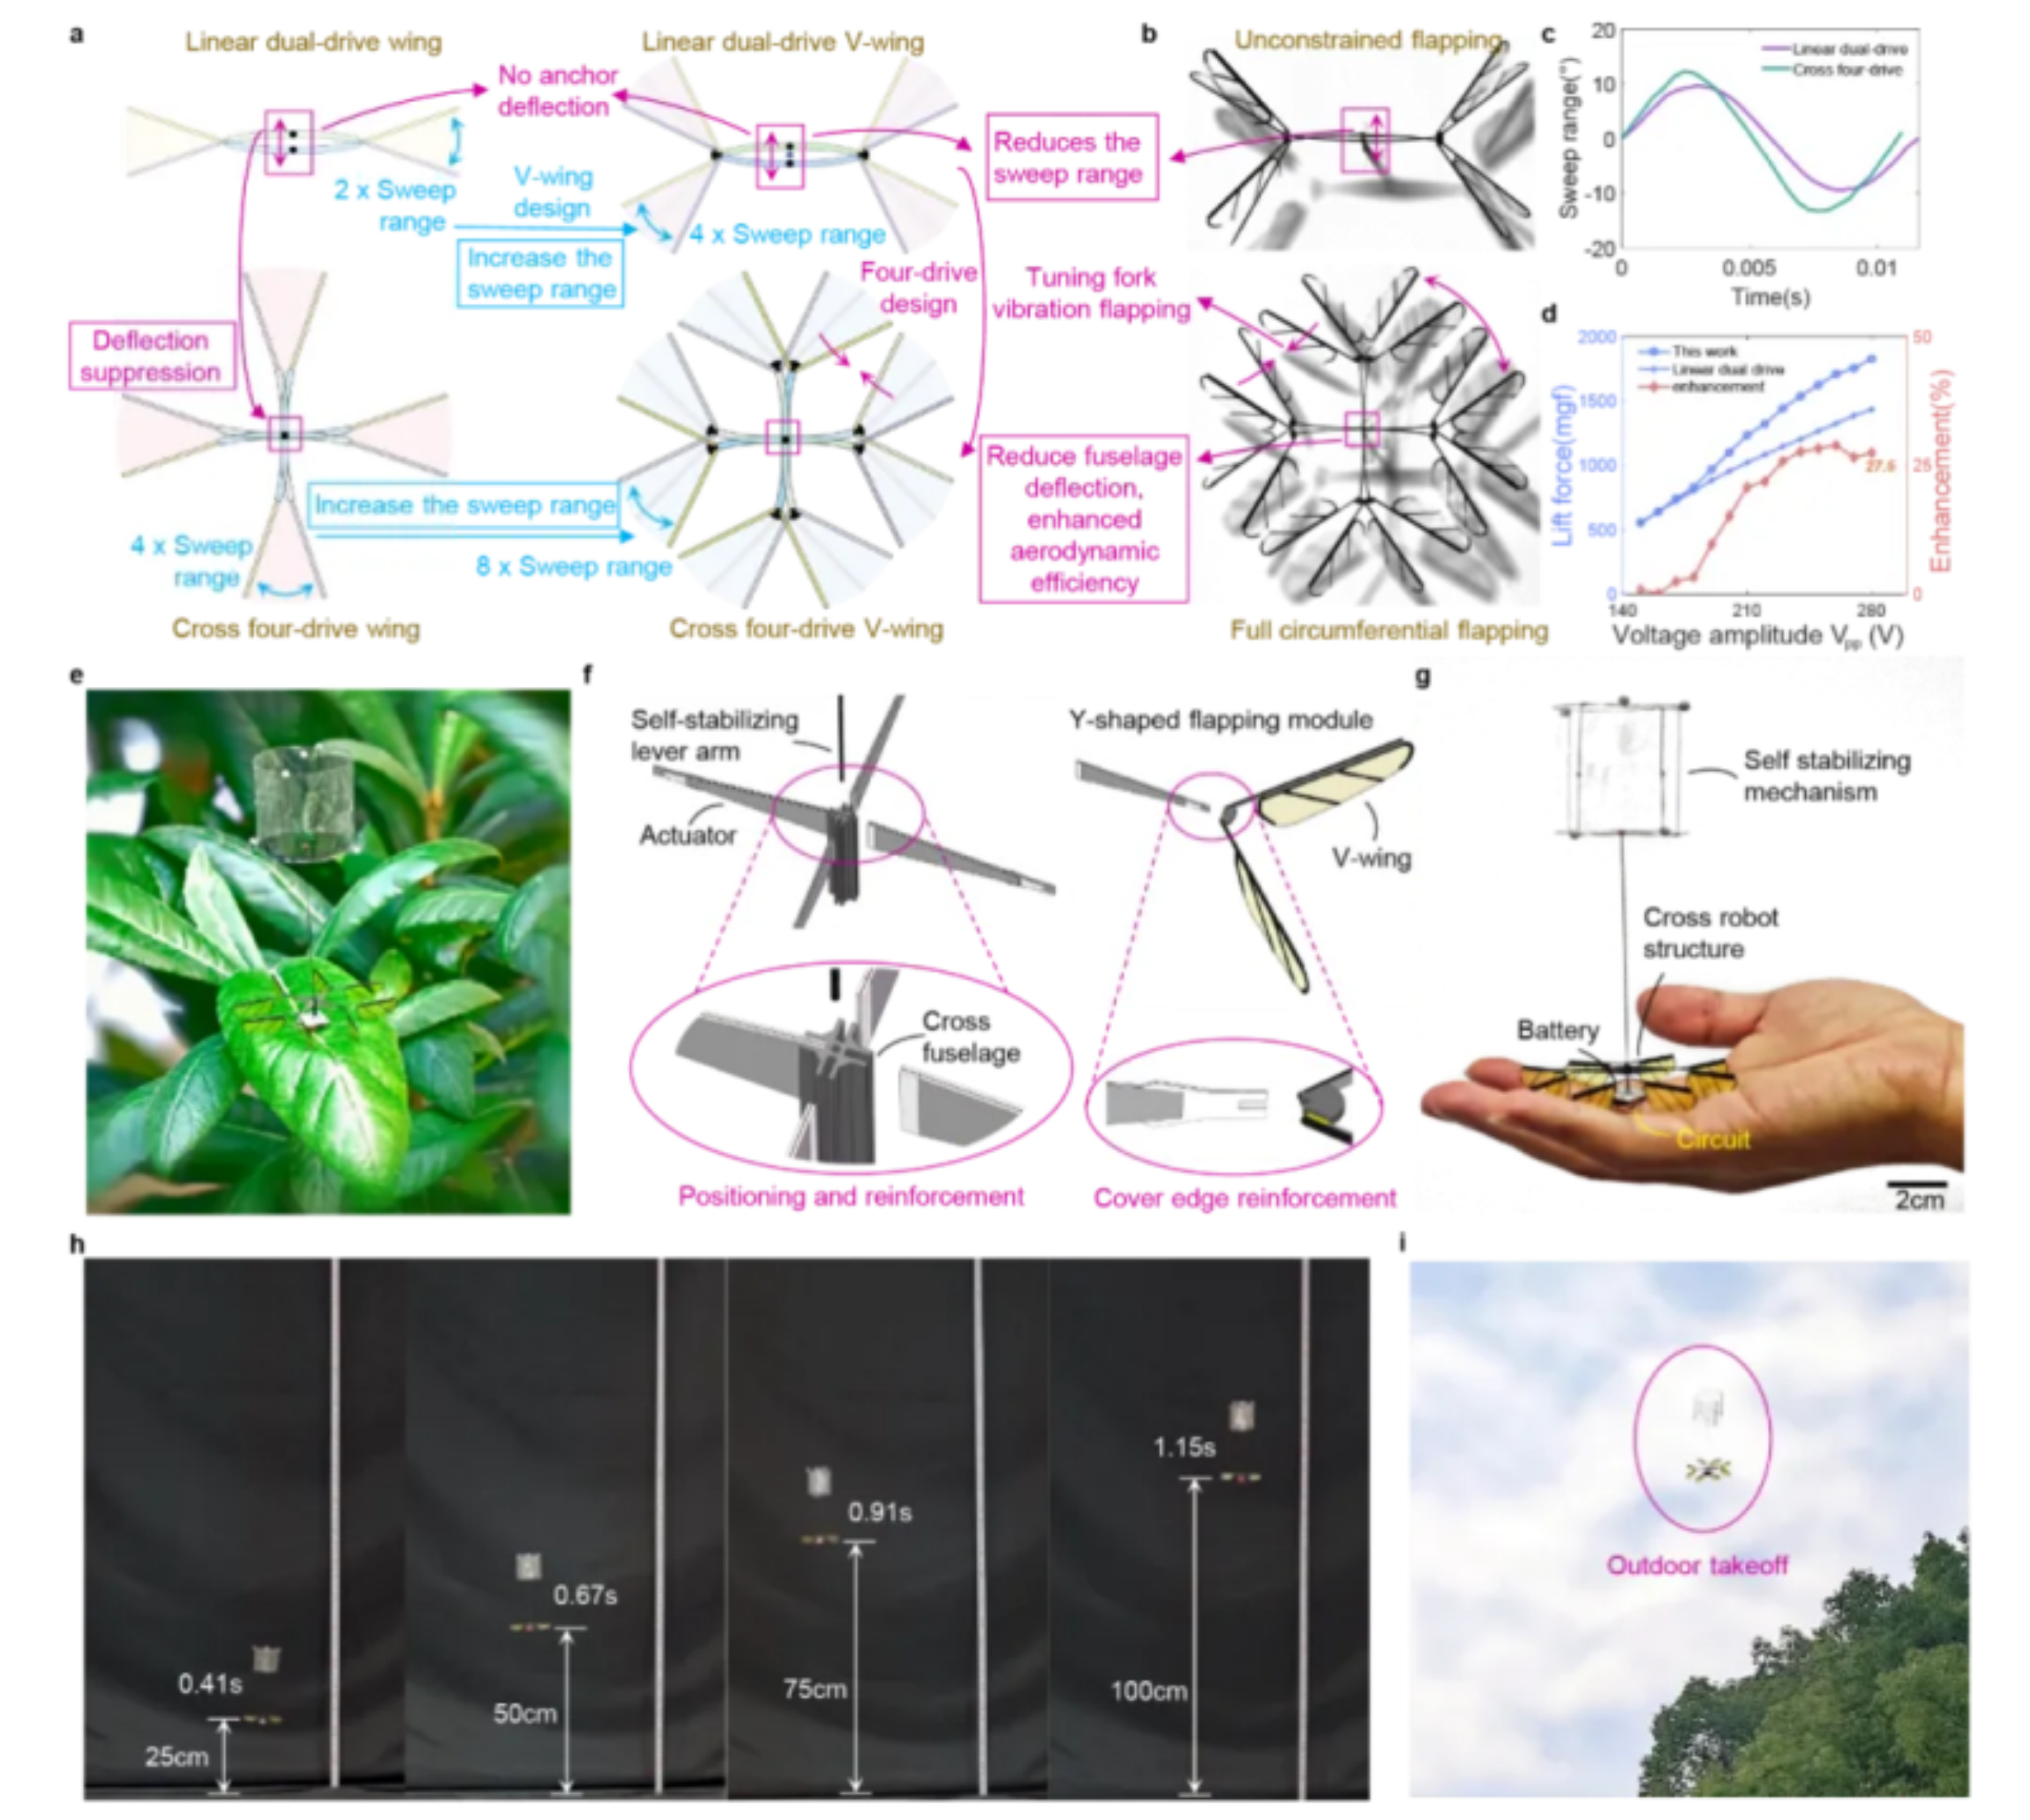
昆虫级微飞行器的设计理念与无缆稳定飞行